


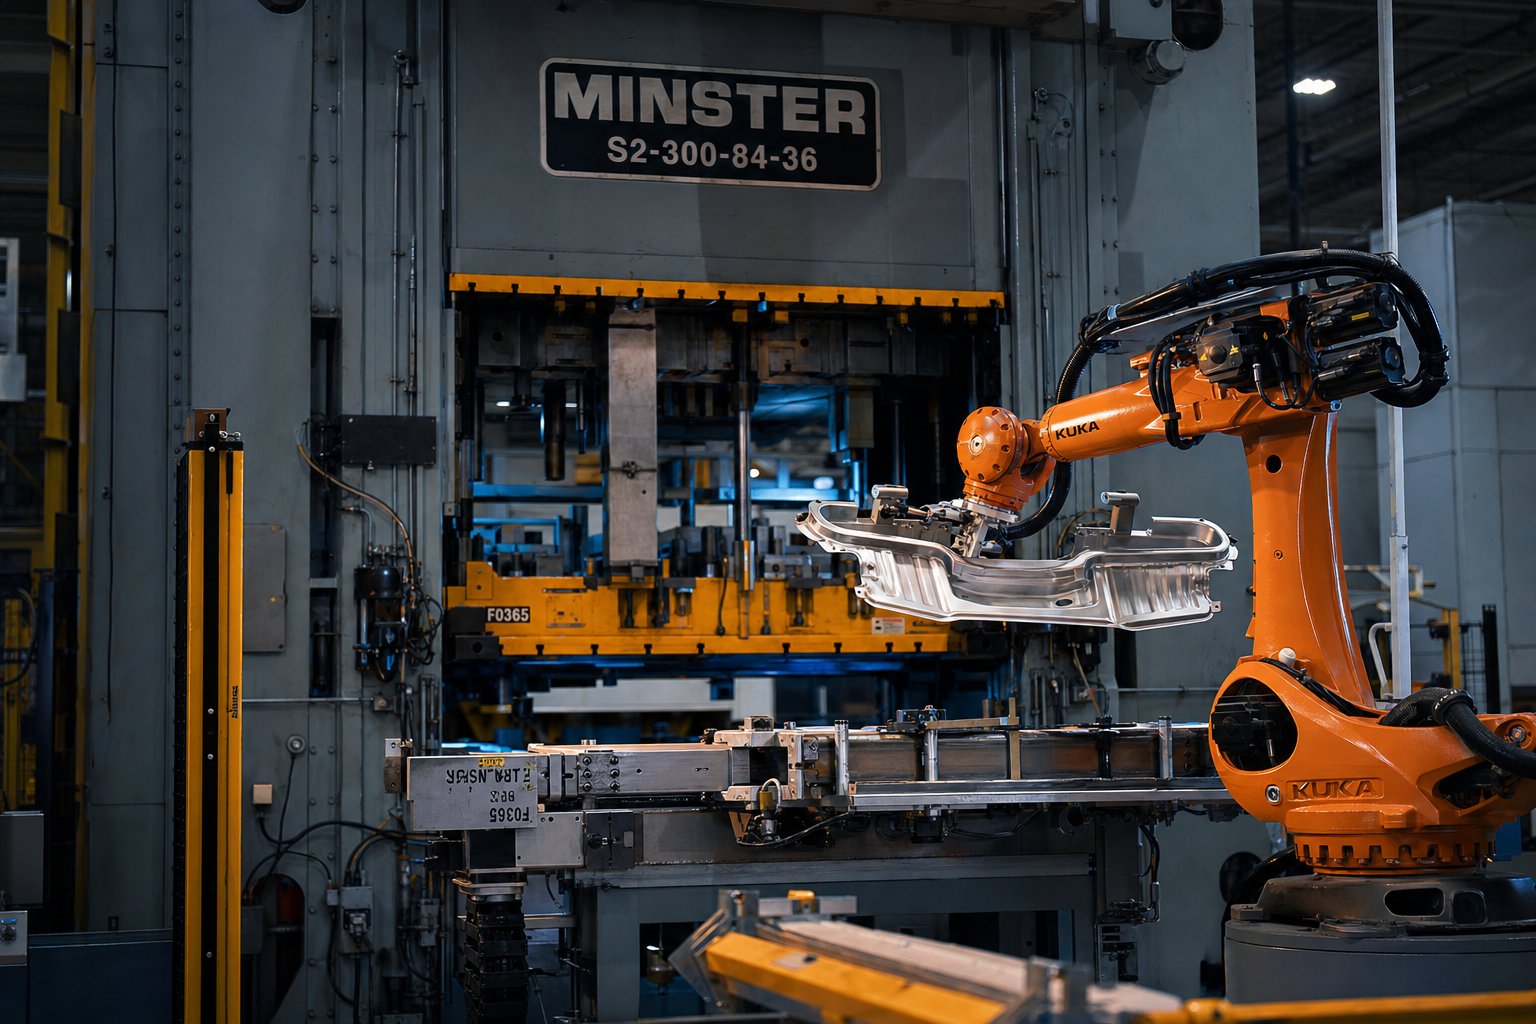
Kas yra štampavimas su robotu
Paprašykite penkių štampavimo inžinierių apibrėžti automatinį perkėlimo štampavimą ir greičiausiai gausite penkis skirtingus atsakymus. Kai kurie tai painioja su pagrindine spaudos priežiūra. Kiti tai sujungia su progresinėmis štampavimo operacijomis. Realybė yra konkretesnė, o teisingas apibrėžimas yra svarbus, kai nurodote įrangą arba cituojate naują programą.
Ką iš tikrųjų reiškia robotinio perdavimo štampo štampavimas
Robotų perkėlimo štampavimas yra kelių{0}}stočių metalo formavimo procesas, kurio metu šarnyriniai robotai arba servo{1}}varomi perdavimo mechanizmai perkelia atskirus ruošinius tarp nuoseklių štampavimo stočių preso arba presavimo linijos viduje, sinchronizuodami dalių tvarkymą su presavimo eiga, kad būtų galima atlikti laipsniško formavimo operacijas su atskirais ruošiniais, o ne su ištisine juostele.
Tas skirtumas nuoprogresyvus štampavimasyra kritinis. Taikant laipsnišką štampo sąranką, ištisinė lakštinio metalo juosta tiekiama per integruotas stotis viename štampavimo bloke, o dalys lieka pritvirtintos prie laikiklio juostos iki galutinio atjungimo. Robotinėje perkėlimo sistemoje ruošiniai pirmiausia yra atskiriami, o po to fiziškai perkeliami tarp nepriklausomų štampavimo stočių naudojant robotų tvarkymo mechanizmą. Tai suteikia procesui lankstumo didesnėms arba geometriškai sudėtingoms dalims, kurios tiesiog negali likti prijungtos prie juostos.
Tai taip pat nėra tas pats, kas bendras robotų spaudos tvarkymas, kai robotas tiesiog pakrauna ir iškrauna vieną{0}}stoties štampą. Čia robotas yra neatsiejamas nuo pačios formavimo sekos, perkeldamas ruošinių padėtį tarp kelių formavimo etapų per vieną presavimo ciklą arba per sinchronizuotą presavimo liniją.
Pagrindiniai proceso komponentai
Trys pagrindiniai elementai veikia kartu kiekvienoje robotizuoto perdavimo štampavimo ląstelėje:
- Perkėlimo štampų komplektas- kelios štampavimo stotys, sukurtos su specialiais atstumo profiliais, leidžiančiais robotams paimti dalis ir sudėti tarp formavimo etapų.
- Robotų valdymo sistema- servo perdavimo strypai, skersiniai mechanizmai arba šešios-ašies šarnyrinės svirties, kurios juda dalis per perdavimo judesio apvalkalą greičiu, atitinkančiu tikslinį eigos dažnį.
- Sinchronizacijos sluoksnis- valdikliai ir ryšio protokolai, kurie realiuoju laiku susieja roboto judesį su spaudimo padėtimi, užtikrindami, kad ruošinys atlaisvintų štampavimo vietą prieš nusileisdamas avinui.
Kiekvienas elementas riboja kitus. Atstumo profiliai nusako, kiek vietos robotui turi manevruoti. Perdavimo judesio vokas nustato pasiekiamus smūgius per minutę. O sinchronizavimo sluoksnis nusprendžia, ar galite pagreitinti ciklo laiką, ar reikia atsitraukti, kad būtų užtikrinta saugumo riba.
Suprasdami, kaip šie trys komponentai sąveikauja, gerai{0}}nurodyta sistema skiriasi nuo sistemos, kurios našumas yra žemas. Viso elemento veikimo vokas priklauso nuo to, kokį perdavimo sistemos tipą pasirinkote, kaip ji bendrauja su presu ir ar štampai nuo pat pradžių buvo suprojektuoti atsižvelgiant į robotų prieigą.
Kaip robotų perkėlimas lyginamas su progresyviomis ir mechaninėmis sistemomis
Pasirinkimas tarp laipsniško štampavimo, mechaninio ir automatinio perdavimo nėra „geresnis“. Svarbu, kokie apribojimai dominuoja jūsų programoje: dalių geometrija, apimties tikslai, keitimo dažnis ar kapitalo biudžetas. Problema ta, kad dauguma sprendimų-priimami be struktūrinės sistemos, o inžinieriai pagal numatytuosius nustatymus atsižvelgia į tai, ką jų parduotuvė veikė paskutinį kartą.
Pateikiame palyginimą{0}}greta
| veiksnys | Progresyvus štampavimas | Mechaninis perkėlimo presas | Robotinio perkėlimo štampavimas |
|---|---|---|---|
| Lankstumas | Žemas -, skirtas vienai daliai ištisinėje juostoje | Mažas arba vidutinis - kameros-varomas judesys nustatytas kiekvienai sąrankai | Didelis - programuojamas kelias, lengvas pakartotinis{1}}užduotis naujoms dalių šeimoms |
| Keitimo laikas | 1–4 valandos (štampų keitimas + juostos įsriegimas) | 2–8 valandos (mechaniniai reguliavimai + kumštelio nustatymas) | 30 min – 2 valandos (EOAT keitimas + programos atšaukimas) |
| Dalies sudėtingumas | Vidutinis -, ribojamas juostelių tvirtinimo ir plokščių formavimo plokštumų | Nuo vidutinio iki didelio - atskirų tuščių laukelių galima piešti giliau | Didelis - visiškas perorientavimas tarp stočių įgalina sudėtingą 3D geometriją |
| Tonažo diapazonas | 30T–600T tipiškas | 200T–2500T tipiškas | 60T–3000T+ (pritaikomas įvairiems spaudos dydžiams) |
| Programavimo sudėtingumas | Minimalus - juostos judėjimas yra mechaninis arba servo-tiekimas fiksuotu žingsniu | Konstravimo metu nustatyti vidutiniai - kameros profiliai, ribotas reguliavimas | Didelis - roboto kelio programavimas, sinchronizavimo derinimas, susidūrimų išvengimas |
| Tipinis SPM (smūgiai per minutę) | 30–60+ | 20–30 | 10–20 (šešių -ašių robotų) / 15–25 (servo perdavimo strypai) |
Progressive Dies vs Robotic Transfer Dies
Progresyvus štampavimasdominuoja, kai ištisinėje juostoje dideliu kiekiu gaminate mažas ir vidutines dalis. Įsivaizduokite laikiklį arba jungties gnybtą, kuris lieka pakankamai plokščias, kad liktų pritvirtintas prie laikiklio juostelės per 15 ar 20 stočių. Juostelė tiekiama fiksuotu žingsniu, kiekvienas judesys sukuria užbaigtą dalį, o ciklo dažnį galite lengvai padidinti virš 30 SPM. Medžiagos sunaudojimas paprastai yra mažesnis, nes juostelėje tarp stočių reikia nuoseklių nešiklio dalių, tačiau greitis ir{6}}vieneto kaina kompensuoja tūrį.
Robotinis perkėlimas pakeičia lygtį, kai dalys padidėja, reikia giliai ištraukti arba reikia perorientuoti formavimo etapus. Kadangi kiekvienas ruošinys keliauja kaip atskiras ruošinys, nėra juostos-pločio apribojimų ir nereikia išlaikyti geometrijos suderinamos su laikiklio tvirtinimu. Kompromisas- yra greitis: atskirų dalių perkėlimas tarp stočių užtrunka daugiau laiko nei ištisinės juostos judėjimas fiksuotu atstumu. Programoms, kuriose kasmet vykdoma mažiau nei 100 000 dalių arba sudėtingos 3D geometrijos dalių, šis greičio skirtumas retai būna svarbus. Programoms, kuriose yra milijonas-plius paprastos formos vienetų, progresiniai štampai vis tiek laimi ekonomiką.
Mechaninis perkėlimas prieš robotines perkėlimo sistemas
Specialūs mechaniniai perkėlimo presai naudoja kumšteliu{0}}varomus strypus arba jungčių sistemas, kad būtų galima fiksuotais laiko intervalais perkelti dalis tarp stočių. Jie yra greiti, patikimi ir puikiai tinka didelio-vidutinio-dydžio dalių gamybai, kai formavimo seka nesikeičia. Pagalvokite apie automobilių konstrukcinius laikiklius, gaminamus 600 tonų presu, esant 25 SPM, daugelį metų nekeičiant štampų.
Apribojimas atsiranda tada, kai reikia lankstumo. Mechaniniai kumštelių profiliai nustatomi gaminant mašiną arba atliekant kapitalinį įrankį. Perkėlimo judesio pakeitimas, kad būtų pritaikyta kita dalių šeima, reiškia fizinius koregavimus, kurie gali užtrukti visą pamainą ar daugiau. Robotų perkėlimo sistemos tai išsprendžia programuojamais judėjimo takais. Pakeičiate-įrankio-galą, įkeliate išsaugotą programą, patvirtinate padėties nustatymą ir paleidžiate. Šis robotų perkėlimo štampų keitimo laiko palyginimas dažnai 50–75 % palankiai vertina robotų metodą parduotuvėse, kuriose toje pačioje presavimo linijoje veikia mišrių dalių šeima.
Dėl programavimo sudėtingumo išlaidos grįžta atgal. Pradėjus eksploatuoti mechaninio perkėlimo presą, reikia mažai nuolatinio programinės įrangos darbo. Robotinei sistemai reikia programuoti maršrutą, suderinti sinchronizavimą ir patvirtinti susidūrimų išvengimą kiekvieną kartą, kai pristatote naują dalį. Parduotuvės, kuriose nėra-vidinių programuotojų robotų, šį darbą atlieka iš išorės arba investuoja į neprisijungus veikiančius modeliavimo įrankius, kad sukurtų ir patikrintų programas, prieš suskirstydamos spaudos laiką.
Sprendimų sistema susideda iš trijų klausimų: kaip dažnai keičiatės? Kokia sudėtinga jūsų detalės geometrija? Ir ar jūsų garsumo tikslai gali toleruoti perdavimo štampavimo smūgius per minutę 10–25 diapazone, o ne 30+? Atsakykite į juos nuoširdžiai, ir dažniausiai atsiskleidžia tinkamas sistemos tipas. Vis sudėtingiau yra suderinti patį perdavimo mechanizmą su konkrečių dalių reikalavimais, o tai atveria visiškai kitokį pasirinkimų rinkinį.
Robotinių perkėlimo sistemų tipai ir jų naudojimo atvejai
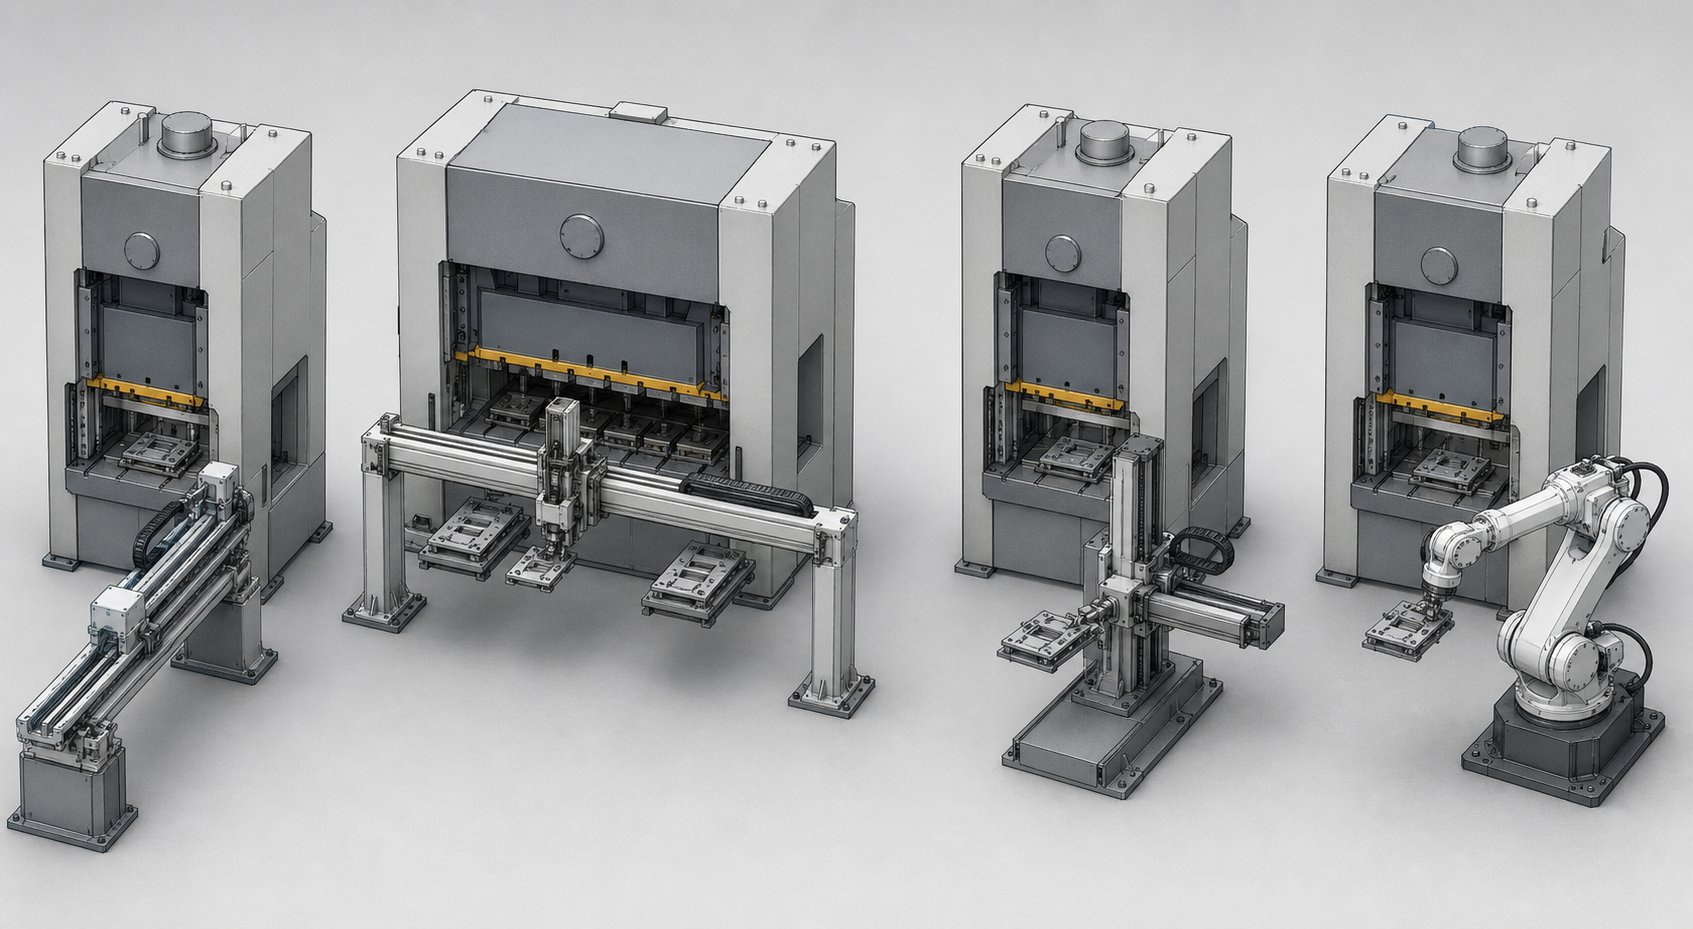
Žinojimas, kad robotų perkėlimo metodas tinka jūsų programai, yra tik pusė atsakymo. Kitas klausimas -, kokio tipo perdavimo mechanizmas - nustato jūsų pasiekiamą greitį, naudingos apkrovos ribas ir kiek laisvės turite perorientuoti dalis tarp stočių. Robotų perkėlimo sistemos tonažo diapazonas apima nuo 60 T stendo{5}} iki 3000 T+ tandeminių linijų, o jūsų pasirinktas mechanizmas turi atitikti presą ir detalę.
Toliau pateikiamas keturių pagrindinių sistemų tipų, su kuriais susidursite nurodydami roboto perdavimo štampavimo elementą, suskirstymas:
| Sistemos tipas | Tonažo diapazonas | Greitis (SPM) | Naudingos apkrovos talpa | Dalies dydžių diapazonas | Tipiniai naudojimo atvejai |
|---|---|---|---|---|---|
| Servo perdavimo strypai | 200T–1500T | 15–25 | Iki 15 kg | Nuo mažo iki vidutinio (iki ~600 mm) | Automobilių laikikliai, konstrukciniai komponentai, greita{0}}vidinė gamyba |
| Skersinės sistemos | 400T–2500T | 10–18 | Iki 40 kg | Nuo vidutinio iki didelio (iki ~1500 mm) | Korpuso plokštės, platūs antspaudai, dalys, kurioms reikia šoninio judėjimo |
| Tri{0}}ašių perkėlimai | 60T–800T | 12–30 | Iki 10 kg | Nuo mažo iki vidutinio (iki ~ 400 mm) | Sudėtingi judesio profiliai, giluminės{0}}braižybos dalys,{1}}perkėlimo programos |
| Šeši-ašiai šarnyriniai robotai | 60T–3000T+ | 6–15 | Iki 80 kg+ | Bet koks (ribojamas roboto pasiekiamumo) | Dalių perorientavimas, tandeminės presavimo linijos, mišrios dalių šeimos, maksimalus lankstumas |
Servo perdavimo strypai ir skersinės sistemos
Servo perdavimo strypo štampavimo sistema yra vidutinio{0}}tūrio gamybos priemonė. Įsivaizduokite dvi lygiagrečias strypus, einančias per visą jūsų štampavimo komplekto ilgį, varomas servovarikliais, kurie nepriklausomai valdo pakėlimą, suspaudimą ir judesius. Strypai sugriebia ruošinį kiekvienoje stotyje, pakelkite jį nuo apatinio štampo, perkelkite jį į kitą stotį užprogramuotu žingsniu ir nuleiskite - visa tai lange tarp nuoseklių paspaudimų. Kadangi kelionės atstumai yra trumpi, o judėjimas linijinis, šios sistemos gali išlaikyti 15–25 SPM, priklausomai nuo dalies svorio ir žingsnio ilgio.
Pastebėsite, kad servo strypai puikiai tinka, kai visos formavimo sekos dalys išlieka tolygioje plokštumoje. Jie atlieka perkėlimą iš stoties-į-į stotį be sukimosi, todėl puikiai tinka progresyviam-stiliui formuoti ant atskirų ruošinių: pagalvokite apie konstrukcinius laikiklius, sutvirtinimo plokštes ir tvirtinimo plokštes, kurios tiesiog juda pirmyn tarp tempimo, apdailos ir flanšų stočių.
Skersinių strypų sistemos išplečia šią koncepciją platesnėms dalims. Vietoj lygiagrečių strypų su pirštais, skersinis strypas apima visą presavimo plotį ir turi vieną įrankių siją, kuri sugriebia dalį plačiausiose vietose. Ši skersinio perkėlimo štampų sistema tinka naudoti, kai dalių plotis viršija 600 mm - durų vidų, stogo plokštes arba didelius prietaiso komponentus, kurie išsikištų per standartinius perdavimo pirštus. Kompromisas- yra greitis: dėl didesnės judančios masės ir ilgesnio skersinio atstumo skersiniai sistemos paprastai apriboja 10–18 SPM.
Abi sistemos tvirtinamos prie preso rėmo arba paties štampavimo komplekto viduje.Die{0}}įtaisyti perkėlimai gali veikti greičiaudėl trumpesnių kelionės atstumų, nors jie padidina dizaino sudėtingumą integruodami perdavimo komponentus tiesiai į štampavimo struktūrą. Presu-montuojamos sistemos siūlo lengvesnę prieigą prie priežiūros ir paprastesnę štampavimo konstrukciją už šiek tiek ilgesnius judėjimo kelius.
Tri-ašių perkėlimai ir šarnyrinės robotų ginklai
Kai jūsų dalis turi judėti trimis matmenimis tarp stočių -, iškelta iš gilios tempimo ertmės, paslinkta į šoną ir nuleidžiama į kitą stotį skirtingu aukščiu -, tri-ašių perkėlimo presavimo sistema atlieka užduotį. Šios sistemos veikia X-Y-Z plokštumose, teikdamos kėlimo, perkėlimo ir suspaudimo judesius, reikalingus sudėtingai apatinių -medžiagų geometrijai, įskaitant kumštelius, lizdus ir kreipiamuosius komponentus, išvalyti.
Tri-ašių perkėlimai dažniausiai montuojami ant plokštelės-arba tvirtinami presu-, o įrankiai suprojektuoti taip, kad pirštų grįžimo takas būtų laisvas, tuo pačiu išvengiant trikdžių su žemesniais-stambučiais. Padėties nustatymo tikslumas priklauso nuo dalių geometrijos, lizdų blokų ir vietos nustatymo kaiščių derinio, kad būtų išlaikyta orientacija atitraukiant pirštą. Verta paminėti vieną iššūkį: ilgesni žingsniai sukelia didesnį pagreitį, dėl kurio gali atsirasti vibracija ir nestabilus štampavimo judėjimas. Plonos medžiagos yra ypač pažeidžiamos dėl šio poveikio, todėl norint nustatyti profilį, subalansuojantį greitį ir padėties stabilumą, dažnai reikia atlikti judėjimo modeliavimą.
Šešių -ašių roboto perkėlimo štampavimas yra priešingas lankstumo spektro galas. Anšarnyrinis šešių{0}}ašių robotasgali priartėti prie ruošinio bet kokiu kampu, paimti jį iš vienos stoties, pasukti jį 90 arba 180 laipsnių ore- ir įdėti į kitą štampą visiškai kita kryptimi. Dėl to šešių-ašių sistemos yra vienintelis tinkamas pasirinkimas, kai formavimo seka reikalauja perorientuoti dalį tarp etapų - apverčiant giliai-ištrauktą apvalkalą, kad pasiektumėte priešingą pusę, arba pasukti laikiklį, kad būtų suformuoti flanšai keliuose paviršiuose.
Kompromisas- yra greitis. Šešių -ašių svirtis, nešanti štampuotą dalį sudėtingu judėjimo keliu, paprastai pasiekia 6–15 SPM, gerokai žemiau servo strypų arba tri- ašių sistemų. Didesni ir sunkesni ruošiniai dar labiau apsunkina problemą: padidėjęs detalės svoris ir svirties{7}}įrankio galo masė padidina inercijos apkrovas, todėl dažnai reikia dar mažesnio veikimo greičio, kad būtų užtikrintas saugus lėtėjimas ir tiksli padėtis.
Taigi, kas lemia sprendimą tarp šių keturių sistemų tipų? Dominuoja trys veiksniai:
- Dalies geometrijos ir orientacijos poreikiai- jei dalis lieka plokščia ir juda tiesiai į priekį, servo strypai laimi dėl greičio. Jei jį reikia pasukti ar sudėtingai pakeisti padėtį, šešių-ašių robotai yra vienintelė tikroji galimybė.
- Dalies svoris ir dydis- sunkesnės ir platesnės dalys stumia jus link skersinių sistemų arba didelės-naudingosios apkrovos šešių{2}}ašių robotų. Lengvos dalys, sveriančios mažiau nei 10 kg, atveria duris į greitesnes tri-ašių arba servo juostų parinktis.
- Reikalingi orientacijos pakeitimai- formuojant sekas, kai reikia apversti, pakreipti arba pasukti dalis tarp stočių, visiškai pašalinamos linijinės perdavimo galimybės. Tik šešios-ašios šarnyrinės svirties suteikia visišką orientacijos perkeitimo galimybę.
Spektras keičiasi natūraliai. Paprastas automatinis presas, prižiūrimas viename{1}}šešių ašių pakrovimo ir iškrovimo viename gale. Visiškai integruotos kelių{3} stočių linijos su servo skersiniais perdavimais, veikiančiais 18 SPM greičiu. Dauguma realių programų yra kažkur tarp -, o tinkamai parinkus mechanizmą nustatoma, ar jūsų langelis pasiekia ciklo laiką, ar palieka pralaidumą lentelėje.
Tačiau mechanizmo pasirinkimas yra tik galvosūkio dalis. Įrankiai, kurie iš tikrųjų sugriebia ir laiko dalį tarp stočių - galas--rankos įrankių -, pateikia savo inžinerinius iššūkius, kurie skiriasi priklausomai nuo medžiagos, dalies geometrijos ir nuo to, kaip keičiasi ruošinio forma formavimo etapais.
Pabaigos--rankos įrankių projektavimas, skirtas perkėlimo štampams
Apskritai robotikoje EOAT dizainas yra gana paprastas: - paimkite objektą, perkelkite jį, padėkite jį žemyn. Perkeliant štampavimą, problema padaugėja. Dalis, kurią sugriebiate trečioje stotyje, neatrodo panašiai kaip pirmosios stoties dalis. Jis yra gilesnis, su skirtingais flanšais ir padengtas formuojančiu tepalu. Svirties galo įrankių projektavimas perkėlimo štampavimui reiškia judančio taikinio sprendimą: kiekviena stotis sukuria skirtingą geometriją, kuriai reikia savo sugriebimo strategijos.
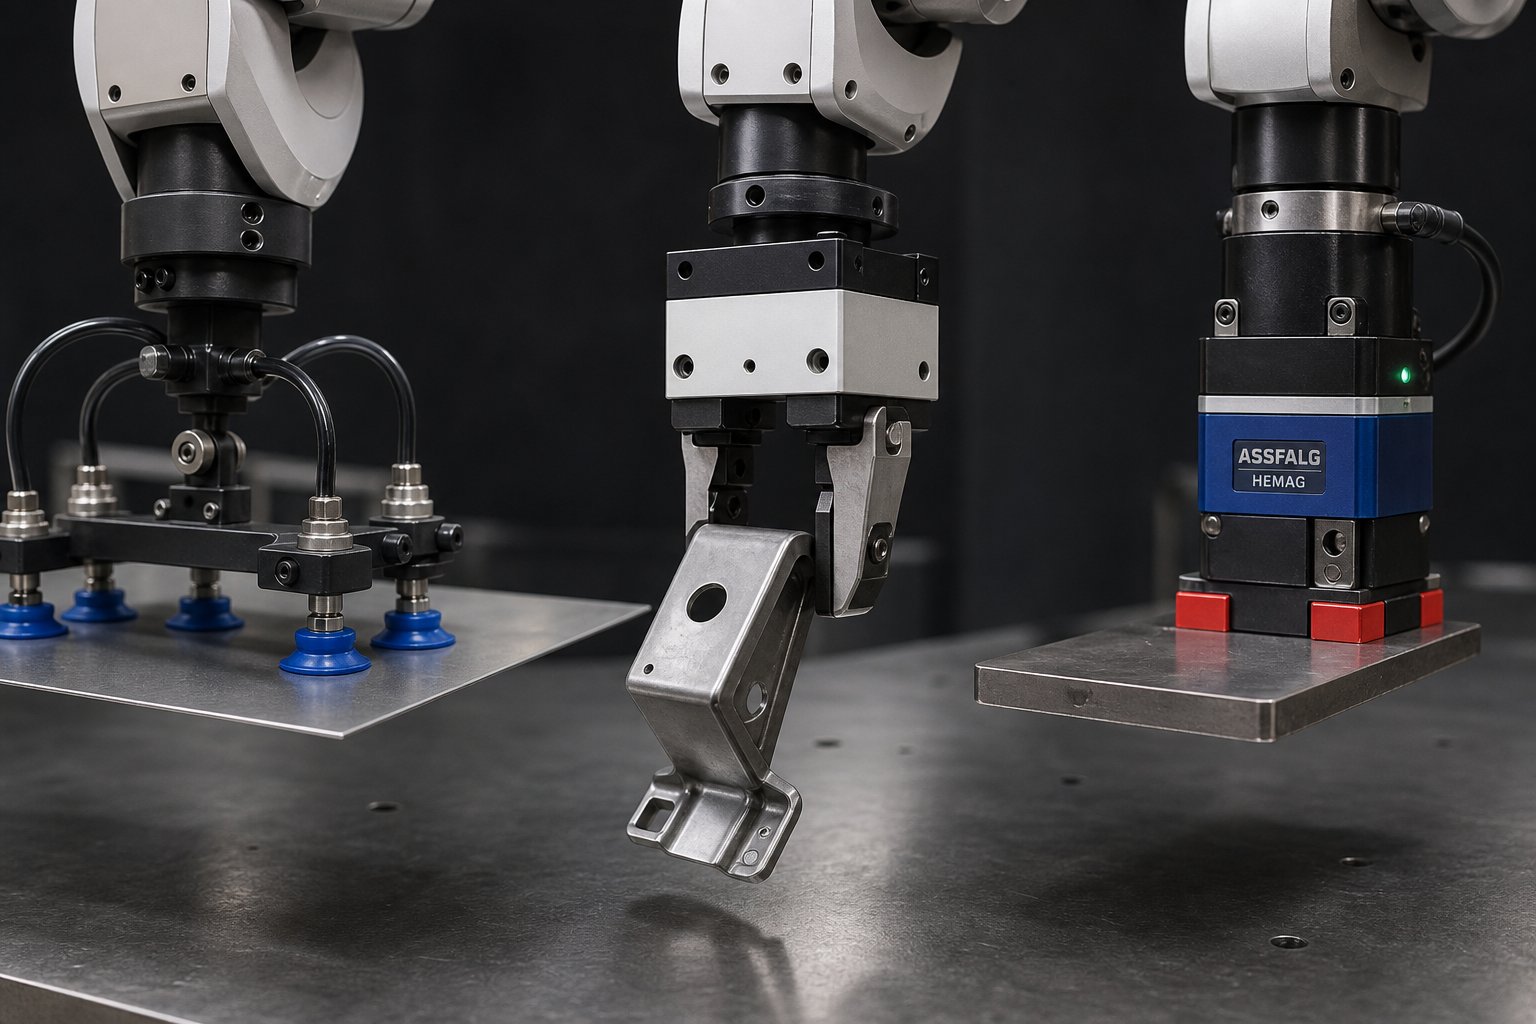
Griebtuvų tipai štampuotų dalių tvarkymui
Perdavimo štampuose dominuoja trys griebtuvų šeimos, kurių kiekviena tinka skirtingoms dalių charakteristikoms:
Vakuuminių puodelių matricosgeriausiai veikia ant plokščių arba švelniai išlenktų paviršių, turinčių pakankamai ploto, kad išlaikytų sandarinimo vientisumą. Jie greitai įsijungia, yra lengvi ir palieka minimalų žymėjimą ant apdorotų paviršių. Apribojimas? Formuojantys tepalai, alyvos plėvelės ir perforuotos geometrijos mažina siurbimo patikimumą. Jei jūsų dalis išeina iš tempimo stoties, padengtos štampavimo aliejumi su jungės perimetru, vakuuminius puodelius bus sunku išlaikyti.
Mechaniniai griebtuvai- įskaitant pneumatinius žandikaulių griebtuvus ir servo-valdomus pirštus - fiziškai prispaudžia ruošinį prie nustatytų kraštų ar savybių. Jie be problemų susidoroja su riebiomis dalimis, netaisyklingais profiliais ir sunkesniais kroviniais. Kompromisas- yra greitis: žandikaulio paleidimas prideda milisekundžių prie kiekvieno perdavimo ciklo, o kiekvienoje stotyje turi būti detalės geometrijos sugriebimo funkcijos.
Magnetiniai griebtuvaipasiūlyti greitą ryšį su juodosiomis medžiagomis ir puikiai valdyti plokščius ruošinius arba lengvai suformuotas plienines dalis. Jie nereikalauja specifinių sukibimo savybių ir gerai toleruoja tepalo plėveles. Tačiau jie apsiriboja feromagnetinėmis medžiagomis, negali dirbti su aliuminiu ar nerūdijančiu plienu ir gali palikti liekamąjį magnetizmą, dėl kurio kyla problemų montuojant pasroviui.
Vertindami vakuuminio griebtuvo ir mechaninio griebtuvo štampavimo programas, atsižvelkite į šiuos pasirinkimo kriterijus:
- Dalies svoris- sunkesnės dalys teikia pirmenybę mechaniniams griebtuvams, turintiems teigiamą suspaudimo jėgą, o ne vakuumines sistemas, kurias riboja turimas paviršiaus plotas
- Paviršiaus apdailos jautrumas- A klasės paviršiams ar dažytoms plokštėms reikia-nežymių vakuuminių puodelių arba minkštų-kontaktinių griebtuvų, kad būtų išvengta liudininkų žymių
- Tepalo buvimo formavimas- Sunkiosios alyvos naudojimas sumažina vakuuminio sandarinimo efektyvumą ir dažnai stumia dizainą link mechaninių ar magnetinių sprendimų
- Temperatūros poveikis- karštai įspaustos dalys viršija 200 laipsnių pernešimo metu, reikalaujančios karščiui-atsparių įrankių medžiagų ir nereikia naudoti standartinių vakuuminių puodelių
- Ciklo laiko apribojimai- vakuuminis įsitraukimas yra beveik akimirksniu; mechaninis žandikaulio paleidimas prideda 50–150 ms per sugriebimo / atleidimo ciklą
Esminis iššūkis, būdingas perkeliant EOAT štampuotų dalių konstrukciją, yra geometrijos progresavimas. Tuščias įvažiavimo į stotį vienas yra plokščias. Iki trečios stoties jis nubrėžė sienas ir flanšą. Iki penktos stoties apdailos pjūviai pašalino medžiagą, kuria rėmėsi jūsų griebtuvas ankstesnėse stotyse. Tai reiškia, kad kiekvienai stočiai dažnai reikia skirtingos griebtuvo konfigūracijos - arba universalaus įrankių rėmo su reguliuojamais paėmimo taškais, kurie prisitaiko prie besikeičiančios detalės formos.
Griebtuvo laikymasis taip pat yra svarbesnis nei įprastose pasirinkimo{0}}ir-parinkimo programose. Antspauduotų dalių matmenys kinta dėl medžiagos atstūmimo, storio pokyčių ir šiluminio poveikio. Tvirtas griebtuvas su nulinės padėties paklaidos tolerancija nepaleis rinktuvo arba įtemps dalį. Pridėjus suderinamų elementų - spyruoklinius-spyruoklinius pirštus, plaukiojančius vakuuminius laikiklius arba jėgos-ribotus servo griebtuvus -, įrankiai sugeria svyravimus neprarandant padėties tikslumo kitoje stotyje.
Medžiaga-Konkrečios EOAT nuostatos
Ruošinio medžiaga žymiai pakeičia griebtuvo pasirinkimo lygtį. Tai, kas puikiai tinka švelnaus plieno štampavimui, gali pažeisti aliuminį arba visiškai sugesti karštai -formuotam boro plienui.
Aliuminisreikia ne{0}}žymėjimo griebtuvų visoje lentoje. Minkšti vakuuminiai puodeliai su poliuretano arba silikono kontaktiniais paviršiais yra įprasti renkantis griebtuvus aliuminio štampavimo perdavimo linijoms. Mechaniniams griebtuvams, jei jie naudojami, reikia plastikinių arba Delrin žandikaulių įdėklų, kad būtų išvengta paviršiaus įbrėžimų. Mažesnis aliuminio standumas taip pat reiškia, kad dalys labiau iškrypsta perkeliant, todėl atramos taškai turi būti paskirstyti, kad būtų išvengta nuolatinės deformacijos judant dideliu -pagreičiu.
Karštas{0}}štampuotas boro plienaskelia šiluminį iššūkį. Dalys išeina iš formavimo štampų esant gerokai aukštesnei nei 200 laipsnių temperatūrai, o perdavimo įrankiai turi atlaikyti pakartotinį karščio poveikį ir nesuirti. Standartiniai guminiai vakuuminiai puodeliai tirpsta. Karščiui-atsparūs silikoniniai junginiai, keraminiais{5}}dengtais pirštais arba vandeniu-aušinami mechaniniai griebtuvai tampa būtini. Šilumos ekranas ant paties įrankio rėmo apsaugo jutiklius, laidus ir pneumatines linijas nuo spinduliuotės šilumos pažeidimų.
Nerūdijantis plienassujungia dvi problemas: sunkaus tepalo naudojimą ir ne{0}}feromagnetines rūšis, kurios pašalina magnetinius griebtuvus. Storos alyvos plėvelės, įprastos nerūdijančio plieno formavimui, trukdo susidaryti vakuuminiam sandarikliui, todėl puodelių matricos tampa nepatikimos. Mechaniniai griebtuvai su dantytais arba raižytais žandikaulio paviršiais perpjauna alyvos plėvelę, kad užtikrintų teigiamą sukibimą - kompromisas-yra potencialus žymėjimas ant ne-kritinių paviršių. Matomoms dalims inžinieriai dažnai į ruošinį suprojektuoja specialius sugriebimo skirtukus, kurie apkarpomi vėlesnėse stotyse.
Galų gale, EOAT dizainas štampavimo štampavimo srityje nėra{0}}vienkartinis sprendimas. Tai yra stoties-po-stoties inžinerijos pratimas, kuris vystosi kartu su dalimi formavimo seka. Jei tai daroma teisingai, robotas detales išdėsto tiksliai ir nuosekliai. Neteisingai įvyksta avarijos, laužas ir ciklo trukmės nuostoliai, kurių nepataisys joks sinchronizacijos derinimas -, todėl tiksliai sužinome, kaip iš tikrųjų veikia preso ir roboto sinchronizavimas.
Paspauskite-, jei norite-roboto sinchronizavimo ir integravimo reikalavimai
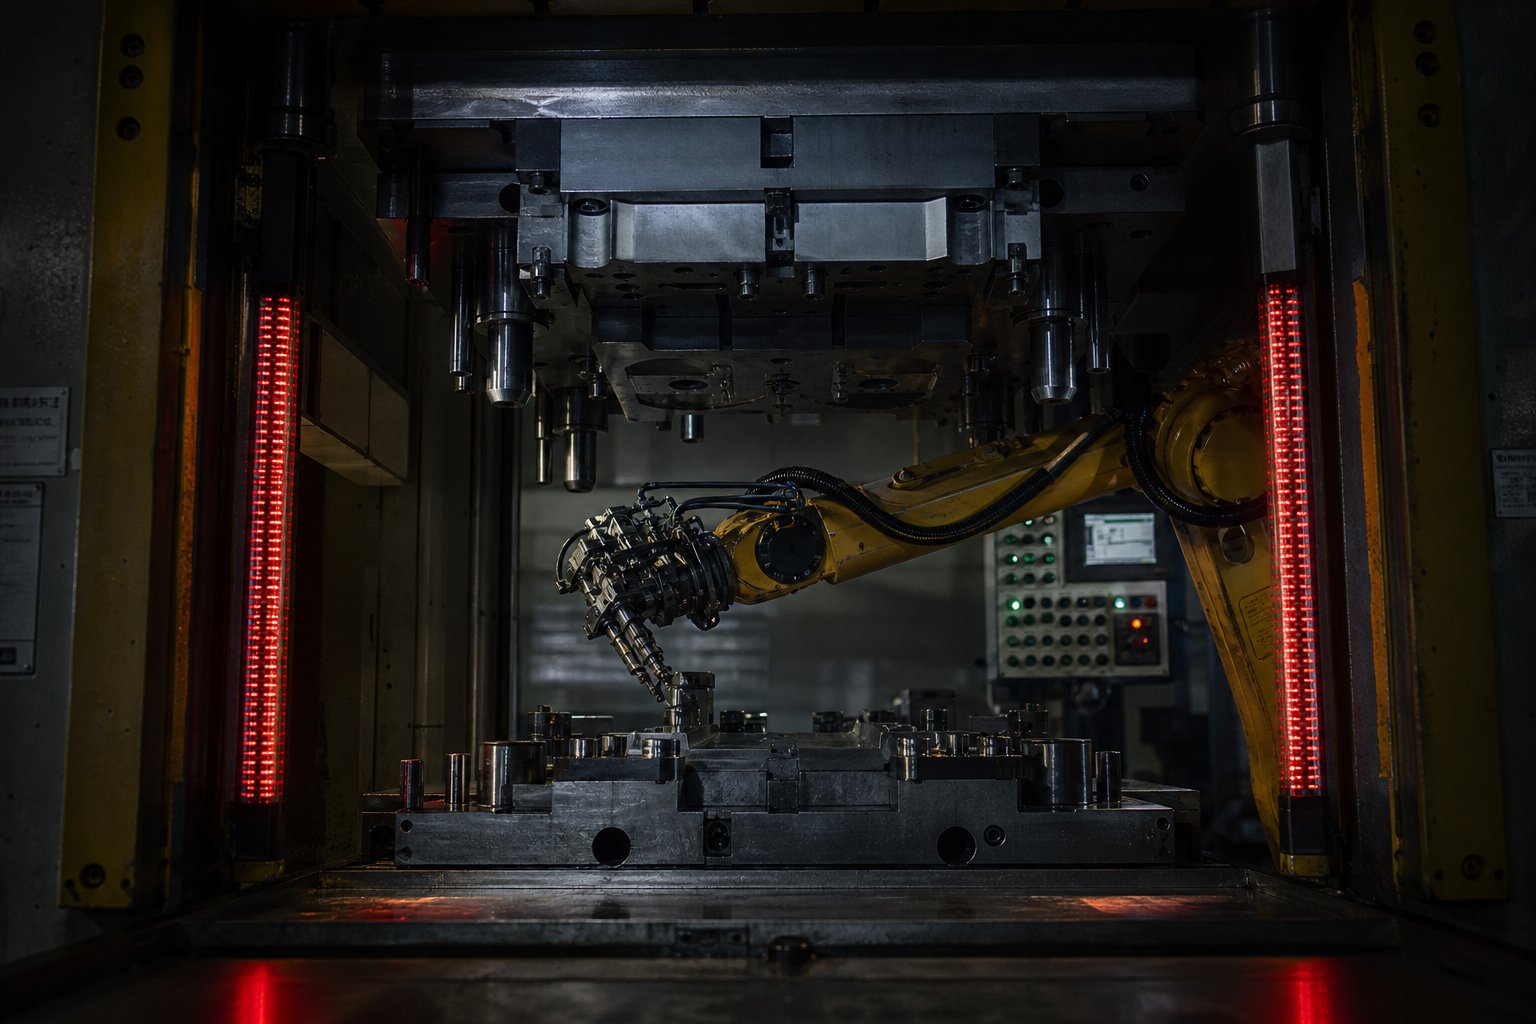
Kas milisekundę avinas nusileidžia link štampavimo stoties, perdavimo sistema jau turi būti aiški. Roboto ranka, 50 ms per ilgai užsibuvusi štampavimo erdvėje, ne tik sugadina įrankius -, bet ir vienu smūgiu gali sugadinti presą, dalį ir{3}}rankos įrankio galą-. Paspauskite, kad roboto sinchronizavimas perdavimo štampavimo elemente būtų nematomas, todėl visa kita įmanoma: tikslus dalių išdėstymas, saugus štampavimo tarpas ir nuoseklus ciklo laikas, eiga po eigos.
Naudojamas sinchronizavimo metodas visiškai priklauso nuo to, kokio tipo spaudą naudojate ir kiek realiojo laiko{0}}komunikacijų palaiko valdymo architektūra.
Kamera-pagrįstas laikas ir servo{1}}sinchronizavimas
Naudojant įprastus mechaninius presus su fiksuoto -greičio smagračiu ir sankabos{1}}stabdžių sistema, sinchronizavimas priklauso nuo kumštelio-pagrįsto laiko. Ant presuojamo alkūninio veleno sumontuotas sukamasis daviklis nuolat praneša apie kampinę padėtį. Roboto valdiklis susieja savo judėjimo profilį pagal tam tikrus švaistiklio kampus: „pradėkite įėjimą 180 laipsnių kampu, užbaikite įdėjimą 250 laipsnių kampu, atlaisvinkite vietą 310 laipsnių kampu“. Robotas laiko paspaudimą kaip pasikartojantį paskirstymo ratą ir turi atlikti visą perdavimo judesį leistino kampinio lango ribose.
Tai patikimai veikia esant pastoviam{0}}greičiui, tačiau yra apribojimų. Presas veikia fiksuotu SPM, kampinis langas yra ne-derinamas, o robotas turi pasiekti savo žymes kiekvieną ciklą, nepaisant dalies svorio kitimo ar griebtuvo paleidimo delsos. Jei sistema negali nuosekliai atlikti perkėlimų lange, sulėtinate paspaudimą arba perkuriate judėjimo kelią.
Servo preso roboto perdavimo laikas veikia kitaip - ir suteikia didelį pranašumą. Kadangi servo presas nepriklausomai valdo cilindro padėtį ir greitį per eigą, jis iš tikrųjų gali pristabdyti arba sulėtinti cilindrą viršutiniame negyvajame taške, kad robotui būtų suteikta papildomo laiko perkėlimui. Presas ir robotas veikia kaip suderintos ašys, o ne valdantys{3}}pagalbiniai įrenginiai. Roboto valdiklis ir preso valdiklis dalijasi padėties duomenimis realiu laiku, todėl presas gali pritaikyti savo judėjimo kreivę prie tikrosios roboto pažangos, o ne fiksuotą laiką. Šis koordinavimas užtikrina greitesnį efektyvų pralaidumą, nes spauda nešvaisto laiko TDC laukdama blogiausio-atvejo perdavimo scenarijaus, kuris gali įvykti ne kiekviename cikle.
Ryšio protokolai ir apsauginiai blokai
Sinchronizacijos sluoksnis priklauso nuo lauko magistralės ryšio tarp roboto valdiklių ir preso valdiklių. Robotinio perdavimo štampavimo įrenginiuose dominuoja trys protokolai:
- EtherCAT- apdoroja duomenis „skraidydamas“, kai paketai pereina per tinklo mazgus, o ciklo laikas yra mažesnis nei 1 ms su minimalia delsa. Dėl tinklo topologijos lankstumo (linija, žvaigždutė, medis) jis puikiai tinka-sudėtingiems kelių-stočių elementams, kuriuose įrenginiai paskirstomi per presavimo liniją.
- PROFINET- Siemens-sukurta ir plačiai naudojama Europos spaudos parduotuvėse, siūlanti deterministinį ryšį su nuspėjamu paketų pristatymo laiku. Jo pranašumas yra greitas duomenų perdavimas realiuoju laiku-, ypač aplinkose, jau sukurtose aplink Siemens PLC.
- DeviceNet- CAN{1}}pagrįstas protokolas, paplitęs Šiaurės Amerikos įrenginiuose, ypač senesnėse spaudos linijose. Jis gerai valdo I/O{3}}lygio ryšį, tačiau jam trūksta EtherCAT arba PROFINET ciklo greičio, skirto didelės-perkėlimo programoms.
Renkantis tarpEtherCAT ir PROFINET spaudos roboto komunikacijaidažnai nulemia esamą infrastruktūrą. Parduotuvės su „Siemens“{1}}pagrįstais spaudos valdikliais yra linkę į PROFINET, kad būtų galima sklandžiai integruoti. Įranga, naudojanti „Beckhoff“ ar kelių tiekėjų architektūrą,{3}}pritraukia „EtherCAT“ atvirojo{4}}protokolo lankstumą. Bet kuriuo atveju lauko magistralė turi pateikti padėties atnaujinimus pakankamai greitai, kad roboto valdiklis galėtų reaguoti per vieną paspaudimo ciklą -, paprastai mažiau nei 4 ms, kai taikomosios programos veikia didesniu nei 15 SPM.
Apsauginis užraktas yra visos sistemos saugos pagrindas. Štai tokia logika: prieš kiekvieną paspaudimą žemyn, spaudos valdiklis patikrina, ar robotas pranešė apie „aiškų“ signalą, patvirtinantį, kad jis išėjo iš kabliuko erdvės ir pasiekė saugią padėtį už perdavimo judesio apvalkalo. Jei tas signalas nepasiekia per sukonfigūruotą laiko langą -, matuojant švaistiklio-kampo laipsniais arba absoliučiomis milisekundėmis -, spaudimas nedelsiant sustoja. Jokių išimčių.
Tvirtas apsauginis užraktas, skirtas robotiniam perkėlimui, naudoja perteklinį patvirtinimą. Roboto valdiklis siunčia aiškų signalą, o nepriklausomas jutiklis (šviesos uždanga, artumo jungiklis arba zonos -aptikimo lazeris) patikrina, ar robotas fiziškai yra už štampavimo srities. Dviejų-kanalų patvirtinimas neleidžia dėl roboto valdiklio programinės įrangos gedimo siųsti klaidingą „išvalymą“, leidžiantį presui pereiti į užimtą vietą.
Robotų perkėlimo padėties nustatymo tikslumo reikalavimai paprastai reikalauja ±0,5 mm arba geresnio išdėstymo taške. Pakartojamumas - gebėjimas pasiekti tą pačią padėties ciklą po ciklo - dažnai turi būti dar griežtesnis, ±0,1–±0,2 mm diapazone, kad būtų išvengta kaupiamojo dreifo, dėl kurio klaidingai atsitrenkia-smeigtukai ar lizdai. Temperatūros pokyčiai preso rėme, roboto rankos terminis augimas ilgų važiavimų metu ir EOAT susidėvėjimas – visa tai ilgainiui iššaukia šias specifikacijas.
Dvi technologijos suteikia daugiau intelekto, nei vien tik padėties valdymas:
- Vizija{0}}paskirties vieta- kameros, sumontuotos virš arba šalia štampavimo stočių, fiksuoja dalies padėtį realiuoju laiku ir pateikia poslinkio pataisas roboto valdikliui. Tai kompensuoja dalies poslinkį perkėlimo metu, griebtuvo slydimą arba ruošinio padėties nustatymo klaidą, padidindama efektyvų išdėstymo tikslumą, viršijantį tai, ką užtikrina vienas roboto pakartojamumas.
- Jėgos{0}}sukimo momento jutimas- jutikliai, integruoti prie roboto riešo arba EOAT, aptinka kontaktines jėgas dėjimo metu. Jei dalis susiduria su netikėtu pasipriešinimu - netinkamai išlygiuotas lokatoriaus kaištis, šlifuoklis štampavimo ertmėje arba ankstesnė dalis, kuri nebuvo išstumta -, jutiklis sustabdo prieš robotui įvedant dalį į kliūtį. Tai apsaugo ir štampą, ir ruošinį, tuo pačiu iš anksto įspėjant apie įrankio problemas, kurios kitu atveju nebūtų aptiktos, kol pasroviui neatsiras kokybės defektas.
Kartu šie jutimo sluoksniai paverčia sinchronizavimo sistemą iš grynai reaktyvaus laiko nustatymo mechanizmo į aktyvius kokybės vartus. Robotas ne tik pakankamai greitai judina dalis, kad išvengtų avino -, bet ir patvirtina teisingą išdėstymą, aptinka anomalijas ir apsaugo štampavimo štampą kiekvieną ciklą. Dėl šio greičio, tikslumo ir intelekto derinio robotų perkėlimas yra gyvybingas gamybos aplinkoje, kur štampų remonto išlaidos ir laužo procentas tiesiogiai veikia programos pelningumą.
Vis dėlto visas šis sinchronizavimo sudėtingumas kainuoja. Daugiau jutiklių, daugiau programavimo, daugiau priežiūros -, o kai kuriose programose tokios papildomos išlaidos tiesiog nepateisinamos. Žinojimas, kur technologijos neatitinka, svarbu taip pat, kaip ir suprasti, kur jos pranašesnės.
Apribojimai ir kai roboto perkėlimas nėra tinkamas pasirinkimas
Lankstumas, programuojamumas ir sudėtingas dalių valdymas daro robotų perdavimo sistemas patrauklias ant popieriaus. Tačiau pardavimų pristatymuose retai pabrėžiama: ši technologija padidina sąnaudas ir sudėtingumą, nesuteikdama proporcingos grąžos. Žinojimas, kada nenaudoti automatinio perdavimo štampavimo, yra toks pat vertingas, kaip ir žinoti, kada jis tinka.
Garso ir greičio apribojimai
Fizika yra paprasta. Atskiros dalies perkėlimas erdvėje su robotizuotu mechanizmu užtrunka ilgiau nei ištisinės juostos judėjimas fiksuotu žingsniu. Progresyvios štampavimo linijos nuolat išliekaNuo 30 iki 60+ smūgių per minutę, o robotų perdavimo ląstelės paprastai veikia nuo 6 iki 25 SPM, priklausomai nuo mechanizmo tipo. Tas tarpas susijungia per milijonus ciklų.
Apsvarstykite paprastą laikiklį, pagamintą 500 000 vienetų per metus. Esant 40 SPM, naudojant progresyvų štampą, jums reikia maždaug 210 valandų spaudimo laiko. Tai pačiai daliai robotizuotoje perdavimo sistemoje, veikiančioje 15 SPM, reikia 556 valandų - beveik tris kartus didesnės spaudos talpos. Kai grindų laikas kainuoja 200–400 USD per valandą, automatinio perdavimo štampavimo greičio apribojimai tiesiogiai paverčia programos ekonomija, kuri nesibaigia.
Specialūs mechaninio perdavimo presai susiduria su panašiu palyginimu, tačiau jų greitis yra geresnis. Kam-varomi strypai, veikiantys 20–30 SPM greičiu, užpildo atotrūkį tarp progresyvių štampų ir robotų sistemų. Programoms su stabiliomis, ilgai{5}}veikiančiomis dalių šeimomis, kurioms nereikia dažnai keisti, mechaniniai perdavimai užtikrina didesnį pralaidumą, mažiau gedimų režimų ir mažiau programavimo išlaidų.
Kai laimi paprastesni sprendimai
Robotų perkėlimas nėra netinkamas pasirinkimas visur, -, bet tai yra neteisingas pasirinkimas tam tikrais, atpažįstamais scenarijais. Jei jūsų programa atitinka bet kurią iš šių sąlygų, greičiausiai laimės paprastesnis metodas:
- Labai didelis tūris, paprasta geometrija- dalys, kurios gali likti pritvirtintos prie laikiklio juostelės per visas formavimo stotis, priklauso progresyviam štampui. Vieneto kainos pranašumą, kai kasmet viršija 250 000 vienetų, sunku įveikti.
- Mažos, lengvos dalys, kurių nereikia perorientuoti- jei ruošinys formavimo metu išlieka vienoje plokštumoje ir sveria mažiau nei kelis kilogramus, mechaninės perkėlimo strypai greitumu ir patikimumu lenkia robotų rankas.
- Ciklo trukmė viršija 30 SPM- joks šešių-ašių robotas ir keletas servo perdavimo strypų negali patikimai išlaikyti šį greitį. Specialios mechaninės sistemos su fiksuotu kumštelio laiku yra labiau nuspėjamos esant tokiam greičiui.
- Ribotas grindų plotas- progresyvus štampelis veikia viename preso viduje su kompaktiška ritės linija. Robotinėms pernešimo ląstelėms dažnai reikia papildomos saugos tvoros, roboto pasiekiamumo vokų, EOAT laikymo lentynų ir laisvų zonų, kurios žymiai padidina pėdsaką.
- Biudžeto{0}}apribotos programos, kuriose detalių geometrija leidžia formuoti juostele{1}}pagrįstą- Jei jūsų dalis gali būti pagaminta ant juostos neatliekant antrinių operacijų, dėl mažesnės progresinių štampų įrankių ir integravimo sąnaudos jie yra finansiškai racionalus pasirinkimas.
Taip pat yra robotų perkėlimas ir laipsniškas štampavimo{0}}vienodo kiekio klausimas, į kurį kiekvienas gamybos inžinierius turėtų atsakyti prieš investuodamas kapitalą. Skaičiuojant pertrauką, palyginamos visos sistemos sąnaudos (spaudos integravimas, robotas, EOAT, programavimas, patvirtinimas) su sutaupytu-vienetu dėl sumažėjusių antrinių operacijų arba geresnio medžiagų panaudojimo. Geometriškai paprastų dalių lūžio taškas{5}}gali būti toks didelis, kad jis niekada nepasitvirtins jūsų programai. Anksti paleidus numerius išvengiama brangios per{7}}inžinerijos.
Programavimo sudėtingumas taip pat nusipelno nuoširdaus pripažinimo. Kiekvienai naujai roboto perdavimo elementui įvestai daliai reikalingas kelio programavimas, sinchronizavimo patvirtinimas, susidūrimo{1}}tikrinimo modeliavimas ir EOAT kvalifikacija. Parduotuvėms, kuriose nėra specialių robotų programuotojų, už kiekvieną naują programą tenka 5 000–15 000 USD užsakomųjų paslaugų išlaidas, taip pat spaudos prastovos, sunaudojamos tikrinant mašiną-. Progresyviems štampams, priešingai, visiškai nereikia programuoti - juostos judėjimas yra mechaninis, o vienintelis nustatymo kintamasis yra tiekimo žingsnis.
Techninės priežiūros įgūdžių reikalavimai taip pat didėja. Progresinei štampavimo linijai reikia įrankių-ir-štampų gamintojų bei preso operatorių. Robotų perdavimo elementas prideda servo pavaros trikčių šalinimą, lauko magistralės tinklo diagnostiką, regėjimo sistemos kalibravimą ir specifinių robotų{4}}gedimų atkūrimą prie priežiūros komandos pareigų. Mažesnėse parduotuvėse, kuriose nėra įvairių disciplinų{6}}technikų, pagalbos našta dažnai atrodo nepakeliama.
Net ir pakeitimo lankstumas - pagrindinis robotinio perdavimo pardavimo taškas - nusipelno tikrovės patikrinimo. EOAT pakeitimas, naujos roboto programos įkėlimas ir tikrinimo dalių vykdymas vis tiek trunka nuo 30 minučių iki dviejų valandų. Tai greičiau nei mechaninio perkėlimo preso pertvarkymas, bet tai nėra nulis. Ir skirtingai nei progresyvus štampavimas, kuris gamina geras dalis nuo pirmojo judesio po nustatymo, robotinei sistemai gali prireikti kelių tikslaus-padėties ciklų, kad dalys nuosekliai patektų į štampai pagal specifikacijas.
Dėl to robotų perkėlimas nėra klaidinga technologija. Dėl to jis yra specializuotas -, sukurtas programoms, kuriose dėl dalių sudėtingumo, dydžio ar šeimos įvairovės tikrai reikia lankstaus automatinio tvarkymo. Geriausius rezultatus pasiekia tie inžinieriai, kurie sąžiningai įvertina, ar jų programai iš tikrųjų reikia tokių galimybių, ar patikrintas, paprastesnis metodas duoda tą patį rezultatą su mažesne rizika ir mažesne kaina. Pats vertinimo procesas vyksta struktūriniu keliu, kurį verta išsamiai išnagrinėti.
Kaip gamybos inžinieriai vertina pernešimo štampavimo sistemas
Taigi jūs patvirtinote, kad jūsų programa tikrai reikalauja roboto perkėlimo - detalės geometrija reikalauja perorientavimo, tūriai pateisina investicijas, o paprastesni metodai yra netinkami. Nuo ko pradėti? Roboto perdavimo štampavimo sistemos nurodymas nėra vienas sprendimas. Tai tarpusavyje susijusių pasirinkimų seka, kurių kiekvienas riboja kitą. Praleiskite žingsnį arba atlikite neteisingą užsakymą ir gausite presą, kuris negali išvalyti įrankių, robotą, kuris negali pasiekti ciklo laiko, arba antgalius, kurie nebuvo sukurti atsižvelgiant į roboto prieigą.
Dalies geometrija ir procesų sekos analizė
Vertinimas visada prasideda nuo pačios dalies - ne spauda, ne robotas ir ne biudžetas. Štai struktūrinė seka, kurios patyrę inžinieriai laikosi nurodydami sistemą naujai programai:
- Apibrėžkite detalės geometriją ir formavimo seką- susieti kiekvieną formavimo etapą nuo plokščio ruošinio iki baigtos dalies. Nustatykite tempimo gylius, apdailos operacijas, flanšo kampus ir visas stotis, kurioms reikia pakeisti dalį. Ši seka diktuoja štampavimo stočių skaičių ir perdavimo judesių tarp jų sudėtingumą.
- Nustatykite tonažo ir lovos dydžio reikalavimus- apskaičiuokite kiekvienos stoties formavimo jėgas pagal medžiagos savybes, tempimo koeficientus ir dalies paviršiaus plotą. Didžiausio-tonažo stotis nustato minimalų spaudos pajėgumą, o bendras stočių skaičius lemia lovos dydį. Reikalavimuose dėl roboto perkėlimo štampų tonažo ir lovos dydžio turi būti atsižvelgiama į atstumą tarp stočių, kad būtų palikta erdvė robotams įvažiuoti ir išvažiuoti.
- Išanalizuokite perdavimo judesio apvalkalo poreikius- apibrėžkite, kaip dalis juda tarp kiekvienos stočių poros. Tiesus-linijos žingsnis? Vertikalus pakėlimas per štampo komponentus? Pilnas sukimasis? Ši analizė nustato, ar servo strypai, skersinių strypų sistemos arba šešios{3}}ašių svirties yra tinkamos jūsų programai.
- Nurodykite padėties nustatymo tikslumą ir pakartojamumą- nustatykite išdėstymo tolerancijas kiekvienoje stotyje, atsižvelgdami į štampų lokatoriaus geometriją ir dalių savybių leistinus nuokrypius. Perkėlimo štampavimo stoties-į-stoties išlygiavimo tikslumas paprastai reikalauja ±0,5 mm išdėstymo su ±0,1–0,2 mm pakartojamumu, kad būtų išvengta klaidingų{7}}smūgių į nustatymo kaiščius.
- Įvertinkite ciklo trukmės tikslus pagal sistemos galimybes- palyginkite reikalingą SPM su realiu kandidatų perdavimo mechanizmų pralaidumu. Jei jūsų apimties planui reikia 18 SPM, o judesio apvalkalui reikia šešių-ašių artikuliacijos, turite konfliktą, kurį reikia išspręsti prieš tęsiant toliau.
- Įvertinkite pakeitimo lankstumo reikalavimus- nustatykite, kiek dalių šeimų veiks šioje sistemoje, kaip dažnai įvyksta keitimai ir kokio EOAT sudėtingumo reikalauja kiekviena šeima. Didelio-mišinio programoms reikia modulinių įrankių strategijų ir saugomų programų, kad jos būtų greitai atkurtos.
Kiekvienas žingsnis veda į priekį. Negalite nurodyti padėties nustatymo tikslumo nesuprasdami dalies geometrijos. Negalite įvertinti ciklo laiko, nežinodami perdavimo judesio voko. Ir jūs negalite įvertinti pakeitimo poreikių nežinant, kiek dalių šeimų turi apdoroti sistema. Inžinieriai, kurie bando sutrumpinti šią seką - peršokdami tiesiai į presą, atsižvelgdami į žarnyno jausmą, pavyzdžiui, - dažnai integravimo metu atranda neatitikimų, kurių pašalinimas kainuoja šešis skaitmenis.
Sistemos specifikacija ir tiekėjo vertinimo kriterijai
Nustačius technines specifikacijas, dėmesys sutelkiamas į tiekėjų, galinčių pristatyti štampus, sukurtus robotų integravimui, vertinimą. Čia daugelis programų suklumpa. Antgalis, kuris puikiai veikia rankiniu būdu-apkraunant arba laipsniškai apkrovus, gali visiškai sugesti roboto perdavimo langelyje, jei jis nebuvo sukurtas atsižvelgiant į prieigos tarpus, nuoseklų atstumą tarp stočių ir stabilų pakartojamumą.
Vertindami perdavimo štampų tiekėjo vertinimo kriterijus, atkreipkite dėmesį į šių integravimo reikalavimų supratimą:
- Robotų prieigos leidimai- štampų konstrukcijose turi būti pritaikyti griebtuvo įėjimo ir išėjimo takai be kreipiamųjų kaiščių, kulnų blokų ar viršutinių -štampų komponentų trukdžių. KaipMetalo formavimo žurnalasužrašai, kreipiamieji kaiščiai, išdėstyti tradicinėse užbortinėse vietose, verčia ilgesnius gnybtų smūgius ir lėtesnį perdavimo greitį. Tiekėjai, turintys robotų perkėlimo patirtį, strategiškai deda kaiščius ir kulnų blokus, kad sumažintų trukdžius pirštų grįžimo takams.
- Stotis{0}}į-stotį- visos matricos stotys turi išlaikyti pastovų praėjimo linijos aukštį ir uždarymo aukštį visame štampų komplekte. Stočių skirtumai verčia robotą kompensuoti skirtingomis Z-ašių padėčiais kiekvienoje stotelėje, todėl programavimas tampa sudėtingesnis ir padidėja išdėstymo klaidų rizika ilgų gamybos etapų metu.
- Stabilus pakartojamumas visose gamybos apimties- štampų susidėvėjimas, šiluminis plėtimasis ir priežiūros ciklai sukelia matmenų poslinkį. Tiekėjai, projektuojantys naudodami tvirtas vietos nustatymo sistemas, susidėvėjimui atsparų įrankių plieną kontaktiniuose taškuose ir prieinamus reguliavimo mechanizmus, padeda išlaikyti griežtus langų išdėstymo robotų perkėlimo reikalavimus.
- Perdavimo judesio kreivės suderinamumas- štampų dizaineriui prieš pradedant išsamų projektavimą reikia perkėlimo sistemos judėjimo profilių (pakėlimo aukščio, žingsnio atstumo, gnybtų eigos). Tiekėjai, kurie iš anksto prašo šios informacijos ir projektuoja aplink ją skirtumus, išvengia brangių trukdžių atradimų bandymo metu.
Šis paskutinis punktas vertas dėmesio. Perdavimo judėjimo kreivės ir trukdžių kreivės turi būti prieinamos štampų dizaineriui projekto pradžioje -, o ne užbaigus detalųjį projektą. Tiekėjams patinkaYICHEN, kurie specializuojasi perdavimo štampavimo štampuose, sukonstruotuose kelių{0}}stočių formavimui ir suderinamiems su robotų perdavimu, įtraukia šį koordinavimą į savo standartinę darbo eigą. Jų dėmesys sutelkiamas į didesnes ir geometriškai sudėtingas metalines dalis reiškia, kad štampų išdėstymai yra sukurti naudojant robotų prieigos kelius, nuoseklų stoties derinimą ir stabilų pakartojamumą kaip pradinius projektavimo parametrus, o ne pasekmes.
Praktinė pamoka, skirta inžinieriams, besimokantiems nurodyti robotizuotą perdavimo štampo štampavimo sistemą: projekto pradžioje susisiekite su štampų tiekėju ir perdavimo{0}}sistemos tiekėju vienu metu. Maždaug neabejotinai reikės modifikuoti štampus, suprojektuotus atskirai nuo perdavimo mechanizmo, - pridedant išlaidų, pailginant terminus ir įvedant kokybės riziką, kurią visiškai pašalina tinkamas išankstinis koordinavimas.
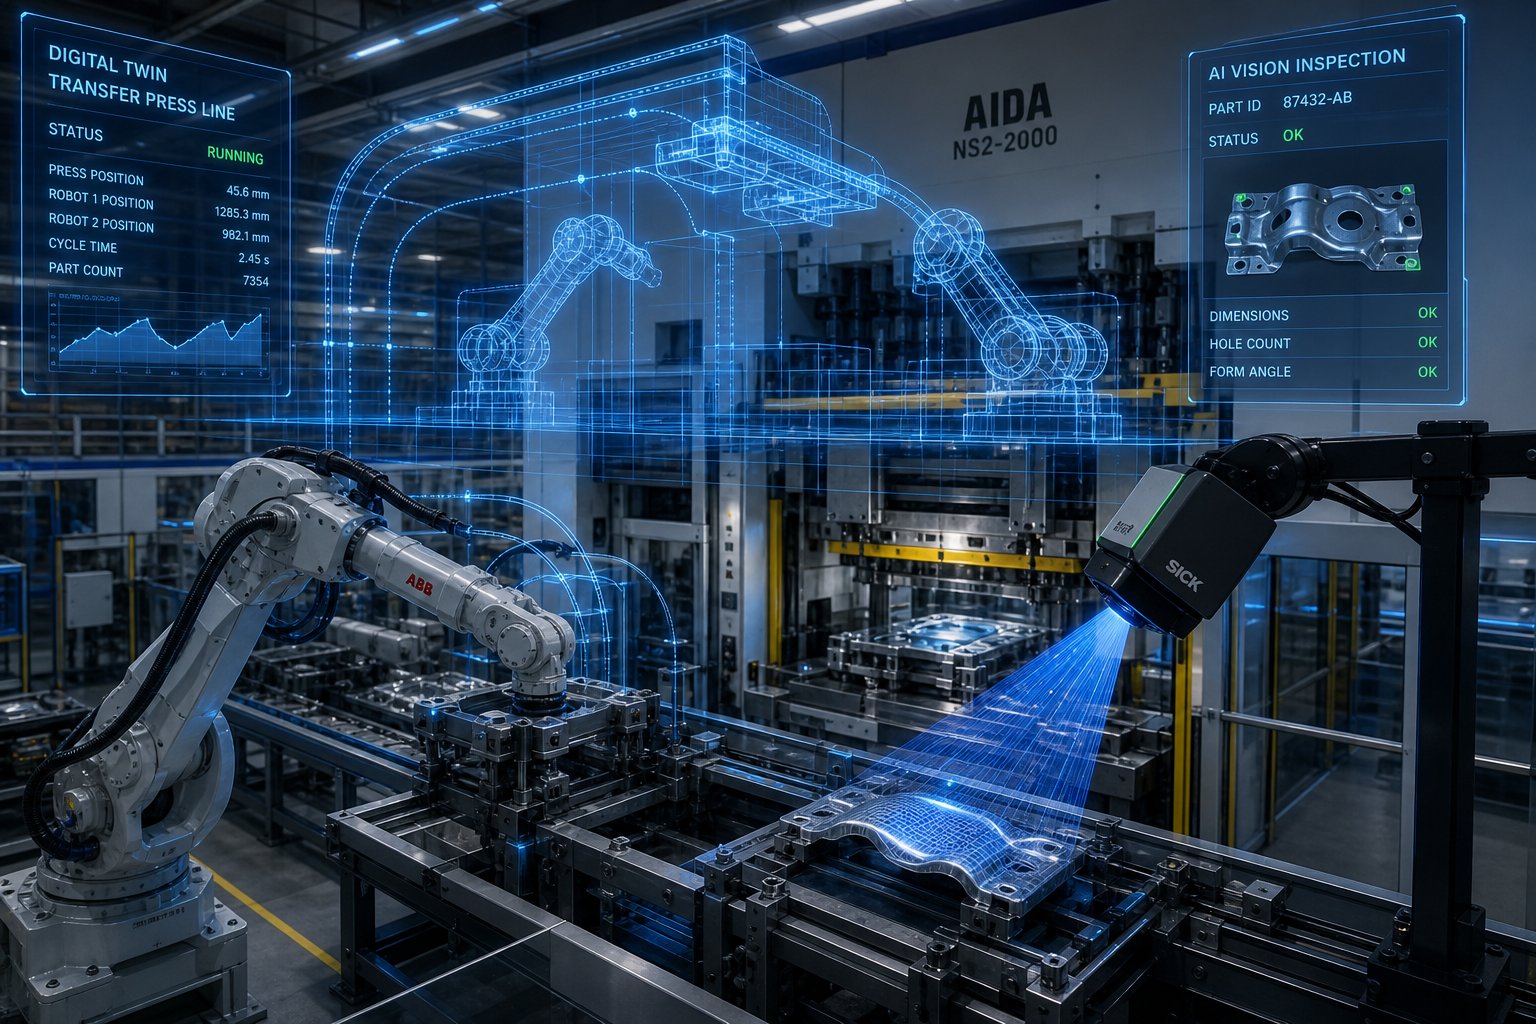
Turint tinkamą vertinimo sistemą ir ryšius su tiekėjais, likęs iššūkis yra užtikrinti, kad sistema veiktų pagal specifikacijas per gamybos metus. Štai kur naujos technologijos - AI-pagrįstos kokybės stebėjimas, nuspėjamoji priežiūra ir skaitmeninis dvynių modeliavimas - pradeda keisti tai, kas įmanoma.
Naujos technologijos ir įgyvendinimo planavimas
Robotas pernešimo štampavimo elementas, kuris nepriekaištingai veikė paleidimo metu, tūkstančius gamybos valandų gali tyliai slinkti link problemų. Dėvėti štampo kraštai. Sumažėja išdėstymo tikslumas. Subtilus jėgos šuolis lieka nepastebėtas, kol pakyla laužo lygis ir kažkas pagaliau ištraukia štampą apžiūrai. Naujos kartos perdavimo štampavimo technologija ne tik greičiau perkelia dalis, - ji stebi, mokosi ir įspėja, kol problemos nepabrangsta.
AI-Įgalinta kokybės kontrolė ir numatoma priežiūra
Inline AI matymo sistemos dabar diegiamos tiesiai perdavimo preso linijose, tikrinant kiekvieną dalį per patį perdavimo laikotarpį -, o ne po to, kai dalis palieka presą. Didelės-raiškos kameros su struktūrizuotu apšvietimu fiksuoja paviršių ir matmenų duomenis, kai robotas perkelia ruošinį iš vienos vietos į kitą, klasifikuodamos tokius defektus kaip skilimai, raukšlės ir matmenų poslinkis mažiau nei 100 milisekundžių viename kadre. Aptikimo tikslumas šiose sistemose pasiekia99,5% arba didesnis, kai linijos greitis, palyginti su 55–85 % žmonių inspektorių, priklausomai nuo pamainos nuovargio ir defekto tipo.
Tai, kas daro AI kokybės kontrolę naudojant robotų perdavimo štampavimą ypač galingą, yra laiko nustatymas. Kadangi dalis jau juda tarp stočių, regėjimo sistema gali įvertinti formavimo rezultatus tarpiniuose etapuose -, užfiksuodama besivystantį skilimą trečioje stotyje, kol dalis toliau formuojasi ketvirtose ir penktose stotyse. Tradicinis-linijos pabaigos{4}}patikrinimas užfiksuoja tik baigtą defektą, kai sunaudojama visa formavimo energija ir spaudimo laikas. Inline AI pagauna pirmtaką, todėl galima nedelsiant sureguliuoti štampą arba automatiškai atmesti dalis, kol paskesnės stotys padidina žalą.
Nuspėjamoji perdavimo štampavimo priežiūra grindžiama jėgos{0}}sukimo momento jutimo duomenimis, jau esančiais daugelyje robotų elementų. Keičiant kiekvienoje vietoje užfiksuotus jėgos parašus - kontaktinės jėgos, kai dalis atsiremia į lokatoriaus kaiščius, pasipriešinimas griebtuvo atleidimo metu, subtilūs apkrovos svyravimai, keičiantis štampų susidėvėjimui, keičiant dalies geometriją - mašininio mokymosi modeliai nustato pablogėjimo modelius likus kelioms dienoms iki jų pasireiškimo kaip kokybės nutrūkimo. Antspaudavimo įrenginio atvejo tyrimas parodė, kad 68 % neplanuotų spaudos sustabdymų buvo galima išvengti įspėjus prieš 4–48 valandas, remiantis progresuojančiais štampo nusidėvėjimo modeliais, matomais dalių kokybės metrikoje gerokai prieš įrankio gedimą.
Praktinis poveikis perkėlimo štampų operacijoms yra reikšmingas:
- Laužo mažinimas- užfiksavus defektus tarpiniuose formavimo etapuose, nebešvaistomas laikas jau pažeistų dalių spaudimui. Įrenginiai praneša, kad laužo kiekis sumažėjo 30–45 %, įdiegus stebėjimą realiuoju laiku.
- Mirties gyvenimo pratęsimas- nuspėjamieji modeliai stebi nusidėvėjimo eigą ir rekomenduoja aptarnavimą optimaliu laiku, o ne pagal fiksuotus smūgių-skaičiavimo grafikus, atkuria 8–15 % štampų gyvavimo laiko, kuris kitu atveju būtų prarastas dėl ankstyvos ar vėlyvos intervencijos.
- Neplanuotų prastovų prevencija- skaitmeninės dvigubos stebėjimo sistemos numato 70–85 % gedimų prieš 6–36 valandas, avarinius gedimus paverčiant suplanuotais priežiūros langais.
Skaitmeninis dvynių modeliavimas, skirtas perdavimo judesiui patvirtinti
Įsivaizduokite, kad patvirtinate visą savo perdavimo judesių seką - roboto keliai, paspaudimo laikas, EOAT tarpai, susidūrimo zonos -, kol vienas plieno gabalas atsitrenks į parduotuvės grindis. Skaitmeninis dvigubo perdavimo štampų modeliavimas daro šią kasdienybę, o ne siekiamybę.
Šiuolaikinėse modeliavimo platformose fiziniai{0}}tikslūs robotų modeliai derinami su fotorealistiniu aplinkos atvaizdavimu, kad būtų panaikintas atotrūkis tarp virtualaus ir realaus{1}}našumo. Pavyzdžiui, ABB RobotStudio HyperReality valdota pati valdiklio programinė įranga, naudojama fiziniuose robotuose, pasiekęs maždaug 99 % koreliacijos tarp imituoto ir tikrojo roboto elgesio. Padėties nustatymo paklaidos sumažėja nuo 8–15 mm, būdingų įprastiniams modeliavimo metodams, iki maždaug 0,5 mm, naudojant absoliutaus tikslumo kalibravimą -, gerai laikantis išdėstymo leistinų nuokrypių, perkeliančių štampavimo reikalavimus.
Inžinieriams, planuojantiems robotų perdavimo elementą, skaitmeninis dvynių modeliavimas suteikia tris konkrečius pranašumus:
- Prieš kurdami perkelkite judesio patikrinimą- patvirtinkite, kad robotas gali užbaigti visą savo judesio profilį per galimą paspaudimo-stūmimo langą, įskaitant pagreičio rampas, orientacijos pakeitimus ir matricos tarpus. Modeliavimo trikdžių problemos pašalinimas kainuoja valandas inžinerinio laiko. Pagauti jį per fizinį išbandymą kainuoja savaites ir įrankių pertvarkymą.
- Sutrumpintas paleidimo laikas- įrenginiai, naudojantys valdiklį-tikslūs skaitmeniniai dvyniai praneša iki 80 % trumpesnius paleidimo laikotarpius, nes robotų programos tiesiogiai pereina iš modeliavimo į fizinę aparatinę įrangą su minimaliu-mašinos derinimu.
- AI modelio mokymas virtualioje aplinkoje- sintetiniai duomenys, sugeneruoti iš fotorealistinio modeliavimo, parengia regėjimo ir suvokimo modelius nereikalaujant tūkstančių fizinių gamybos ciklų. Domeno atsitiktinis atskyrimas - automatiškai kinta apšvietimas, dalių padėtis ir paviršiaus sąlygos - sukuria tvirtus AI modelius, kurie nuo pat pirmos dienos apibendrina realias gamyklines sąlygas.
Planuokite savo automatinio perkėlimo štampavimo įgyvendinimą
Vien technologija rezultato negarantuoja. Inžinieriai, kuriems pavyksta įdiegti robotų perkėlimą, vadovaujasi apgalvota{1}}didinimo strategija, o ne bando visapusiškai{2}}diegti nuo pirmos dienos. Štai praktinis kelias į priekį:
Pradėkite nuo dalies šeimos analizės.Patikrinkite esamą ir planuojamą dalių portfelį, kad nustatytumėte, kurioms šeimoms tikrai naudingas robotų perkėlimas - dalių, kurias reikia perorientuoti, kelių{1}} stočių giluminis tempimas arba dažnas geometrijos keitimas. Grupuokite dalis pagal perdavimo judesio sudėtingumą, o ne tik tonažą ar medžiagą, kad nustatytumėte, kuris sistemos tipas ir EOAT strategija tinka plačiausiai šeimai.
Anksti įtraukite štampų tiekėjus.Perdavimo štampų dizainas ir robotų sistemos specifikacijos turi vykti lygiagrečiai, o ne nuosekliai. Atstumas tarp štampų, stoties atstumas ir praėjimo-linijos nuoseklumas priklauso nuo perdavimo mechanizmo judėjimo apvalkalo žinojimo prieš pradedant detalų štampo projektavimą. Partneriams patinkaYICHEN, kurie specializuojasi perdavimo štampavimo štampuose, skirtuose sudėtingam kelių -stočių formavimui, standartiniame projektavimo procese įdiegia robotų prieigos suderinamumą -, užtikrindami, kad štampų išdėstymai atitiktų griebtuvų kelius ir išlaikytų stoties-į-stoties derinimą, kurio reikia robotinėms sistemoms, kad būtų užtikrintas stabilus pakartojamumas.
Pilotas su mažesnio{0}}sudėtingumo dalimis.Pasirinkite pradinę programą su vidutinio sunkumo formavimo etapais (nuo trijų iki keturių stočių), paprastais perdavimo judesiais ir atlaidžiais ciklo laiko tikslais. Sukurkite operatoriaus pasitikėjimą, patvirtinkite sinchronizavimo metodą ir nustatykite priežiūros procedūras valdomoje srityje, prieš padidindami iki aštuonių{1}}stoties linijų, veikiančių 18 SPM.
Laipsniškai didinkite intelektą.Pirmiausia įdiekite pagrindinius apsauginius blokus ir patikrinkite padėtį. Pridėkite jėgos-sukimo momento stebėjimą, kai pagrindiniai duomenys nustato įprastus kontaktų parašus. Įveskite AI regėjimo patikrinimą, kai mechaninė sistema veikia patikimai. Kiekvienas sluoksnis remiasi patikrintu našumu, o ne vienu metu įveda kelis nežinomus dalykus.
Inžinieriai, kurie gauna daugiausiai naudos iš robotinio perdavimo štampavimo, traktuoja tai kaip sistemos integravimo iššūkį, o ne komponentų pirkimą. Spauda, robotas, štampai, EOAT, sinchronizavimas ir dabar dirbtinio intelekto valdomas stebėjimas sąveikauja. Vieno elemento nustatymas atskirai nieko nereiškia, jei sąsajos tarp jų nuo pat pradžių nebuvo sukurtos kartu. Sistemos-lygio mąstymas - kartu su patyrusiais partneriais ir disciplinuota įgyvendinimo seka - yra tai, kas atskiria perdavimo ląsteles, kurios pasiekia savo tikslą, nuo tų, kurių trikčių šalinimas sugaišta ilgus metus prieš įvykdant pradinį pažadą.
Dažnai užduodami klausimai apie štampavimą su robotu
1. Kuo skiriasi automatinio perdavimo štampavimo štampavimas nuo progresyvaus štampavimo?
Progresyvus štampavimas ištisinė metalinė juostelė tiekiama per integruotas stotis viename štampavimo bloke, o dalys lieka pritvirtintos prie laikiklio juostelės iki galutinio pjovimo. Naudojant automatinį perkėlimo štampavimą, ruošiniai pirmiausia atskiriami, o tada naudojami robotai arba servo{1}}varomi mechanizmai, skirti fiziškai perkelti atskirus ruošinius tarp nepriklausomų štampavimo stočių. Dėl to robotinis perkėlimas idealiai tinka didesnėms dalims, giliems tempimams ir geometrijoms, kurioms reikia perorientuoti formavimo etapus. Progresyvūs štampai puikiai tinka didelės-tūrio paprastoms dalims, kurių greitis viršija 30 SPM, o automatinis perkėlimas paprastai veikia 6–25 SPM greičiu, tačiau atlieka daug sudėtingesnę dalį.
2. Kaip greitai gali veikti automatinės pernešimo štampavimo sistemos judesiais per minutę?
Greitis labai skiriasi priklausomai nuo mechanizmo tipo. Servo perdavimo strypai pasiekia 15{5}}25 SPM mažų ir vidutinių dalių gamybai. Skersinių strypų sistemos apdoroja platesnes dalis esant 10-18 SPM. Trijų ašių perdavimas siekia 12–30 SPM kompaktiškoms dalims su sudėtingais judesio profiliais. Šešių ašių šarnyriniai robotai yra lėčiausi – 6–15 SPM, tačiau suteikia maksimalų lankstumą keičiant dalių orientaciją. Dalies svoris, perdavimo atstumas ir orientacijos pokyčiai sumažina pasiekiamą greitį. Palyginimui, progresiniai štampai įprastai palaiko 30-60+ SPM, todėl jie yra greitesni paprastoms geometrijoms esant dideliam kiekiui.
3. Kokio padėties nustatymo tikslumo reikalauja robotų perkėlimo štampavimo sistemos?
Daugumoje robotizuotų perkėlimo štampavimo programų reikalaujama, kad kiekvienoje štampavimo stotyje būtų plius arba minus 0,5 mm tikslumas, o pakartojamumo specifikacijos dar griežtesnės, kai plius minus 0,1–0,2 mm. Šie leistini nuokrypiai užtikrina, kad dalys nuosekliai priglustų prie smeigtukų ir lizdų, nepatiriant klaidingų{4}}smūgių, galinčių sugadinti įrankius. Norint pasiekti ir palaikyti šias specifikacijas, reikalingi tinkami sinchronizavimo protokolai, šiluminės kompensacijos strategijos ir dažnai vizija{6}}vadomos išdėstymo sistemos, kurios realiuoju laiku{7}}pataiso roboto valdiklį gamybos metu.
4. Kaip pasirenkate vakuuminius, mechaninius ir magnetinius griebtuvus, skirtus perdavimo štampavimui?
Griebtuvo pasirinkimas priklauso nuo medžiagos tipo, paviršiaus reikalavimų, tepalo buvimo ir ciklo trukmės poreikių. Vakuuminiai puodeliai tinka lygiems arba švelniai išlenktiems paviršiams, kurių paviršius yra švarus arba lengvai alyvuotas. Mechaniniai griebtuvai apdoroja riebias dalis, netaisyklingus profilius ir sunkesnius krovinius, naudodami tvirtą fiksavimą, bet prideda 50{5}}150 ms per ciklą. Magnetiniai griebtuvai veikia tik ant juodųjų medžiagų, tačiau susijungia akimirksniu ir gerai toleruoja tepalus. Aliuminio dalims reikia ne-žymių minkštų-kontaktinių griebtuvų, karštai štampuotam boro plienui reikia karščiui atsparių įrankių, kurių temperatūra viršija 200 laipsnių C, o nerūdijančiam plienui paprastai reikia mechaninių griebtuvų, nes alyvos plėvelės nugali vakuuminius sandariklius.
5. Kada NEGALIMA naudoti automatinio perkėlimo štampavimo?
Automatinis perkėlimas nėra ekonomiškas{0}}labai didelės-tūrio paprastoms dalims, kurios gali likti ant ištisinės juostos, kur progresiniai štampai užtikrina mažesnę-vieneto kainą, viršijančią 250 000 metinių vienetų. Jis taip pat nepasiekiamas, kai ciklo taikiniai viršija 30 SPM, kai dalys yra mažos ir lengvos ir nereikia perorientuoti, kai grindų plotas yra ribotas arba kai biudžetai yra riboti, o dalies geometrija leidžia formuoti juostele{7}}pagrįstą. Prieš įsipareigodami, inžinieriai turėtų atlikti nepertraukiamo-apimties analizę, palygindami bendrą sistemos kainą su sutaupytu{10}}vienetu. Programavimo sudėtingumas ir robotų sistemų priežiūros įgūdžių reikalavimai taip pat padidina nuolatines išlaidas, kurių išvengiama naudojant paprastesnius metodus.


